
 お問い合わせ
FAQDDモータ
よくある質問
目次
DDモータについて
μDDモータはどのような種類のモータでしょうか?
ACサーボモータです。ドライバ電源電圧はDCですが、内部は三相PMロータです。超低速~高速まで滑らかな位置・速度制御や、高精度な電流制御が可能です。
μDDモータはなぜ高精度位置決めが可能なのでしょうか?
μDDモータは、機械精度・トルク特性・位置検出精度を一体で最適化することで、高精度な位置決めを実現しています。
ベアリング、モータ、エンコーダを一体構造として設計・組立し、各部品の同軸度や振れなどの機械誤差を最小限に抑えています。
また、ダイレクトドライブ方式のため、減速機やカップリングなどの伝達機構を必要とせず、バックラッシや伝達誤差の影響を受けにくい構造です。
モータ部では、ステータコイルのスロットを細かく分割することで、コギングトルクやトルクリップルを抑制し、低速域から滑らかな回転・停止制御を可能にしています。
さらに、ロータに高分解能の光学式エンコーダを直接組み込むことで、モータ軸の位置を高精度に検出します。
機械的な伝達機構を介さず、実際のロータ位置を直接フィードバックできるため、停止時の微小な振動や位置偏差を抑えた高精度な位置決めが可能です。
μDDモータを使用した装置の特長として「静音性」とあるが、なぜ静かになるのでしょうか?
μDDモータでは負荷を直接駆動できるため、減速機やベルト、プーリなどの伝達機構を省略することが可能です。
その結果、ギヤの噛み合い音や摺動音、伝達機構に起因する振動などの機械的な騒音源を低減でき、装置全体の静音化につながります。
さらに、弊社MCドライバとの組み合わせでは、PWMキャリア周波数50kHzでの駆動に最適化しており、可聴域の電磁音を抑えることで、より高い静音性を実現しています。
軸に直接負荷をかけてもよいでしょうか?
μDDモータは高剛性の軸受を採用しており、各機種で規定している許容荷重の範囲内であれば、モータ軸に直接負荷をかけて使用することが可能です。
用途やモータサイズに応じて、深溝玉軸受、アンギュラ玉軸受、クロスローラーベアリングなどを使い分けており、ラジアル荷重、スラスト荷重、モーメント荷重を考慮した設計となっています。
ただし、許容荷重は回転数や負荷方向、取付条件、要求寿命などによっても異なるため、実際の装置条件に合わせた確認が必要です。
また、ダイレクトドライブ方式では負荷をモータへ直接接続するため、大きな負荷イナーシャを駆動する用途にも対応しており、負荷イナーシャ比1,500倍での使用実績もございます。
ご使用条件に応じて最適なモータおよび軸受構成をご提案いたしますので、お気軽にお問い合わせください。
微細角度での往復動作を検討しているが、懸念点はありますか?
微細角度での連続的な往復動作は、軸受寿命の低下につながる可能性があるため注意が必要です。
微小な揺動を長時間繰り返すと、軸受内部の転動体が限られた範囲のみを往復するため、潤滑剤が十分に循環・再供給されにくくなります。その結果、転動体と軌道面の接触部でフレッチング摩耗が発生し、軸受寿命が低下する場合があります。
対策として、1日1回程度、軸受内部の転動体が十分に移動する角度まで動作させることを推奨しています。可能であれば全回転させることで、潤滑剤の再分布を促し、局所的な摩耗を抑制することができます。
機種ごとの目安となる揺動角は、
MD13シリーズ:40.0deg
MD20シリーズ:34.3deg
MD30シリーズ:34.3deg
MDH(6)30シリーズ:26.7deg
MD40シリーズ:34.3deg
MDH(12)40シリーズ:17.1deg
MD60シリーズ:16.0deg
MD70シリーズ:14.1deg
なお、実際の軸受寿命は、揺動角度だけでなく、荷重、往復頻度、回転速度、使用時間、温度などの条件によっても変化します。
垂直方向での使用を検討しているが、懸念点はありますか?
垂直方向での使用は可能ですが、サーボOFF時や電源遮断時に、負荷の自重によって軸が回転・落下する可能性があるため注意が必要です。
μDDモータはダイレクトドライブ構造のため、減速機による自己保持力はありません。そのため、垂直軸や負荷の重力が回転方向に作用する用途では、停止中の安全性を考慮した機構が必要となります。
落下を防止する必要がある場合は、外付けブレーキやカウンタバランスなどの保持機構を併用することを推奨しています。特に、ワークや装置が高価な場合や、人への安全性が求められる用途では、電源遮断時を想定した機械的な保持・落下防止対策をご検討ください。
なお、現在弊社ではブレーキ付きμDDモータを開発中です。垂直軸での使用をご検討の場合は、負荷条件や使用方法に応じてご提案いたしますので、お問い合わせください。
中空軸タイプのモータを使用していますが、中空軸内径の中間に段があります。不良品でしょうか?
不良品ではありません。
MDH-20、MDH-30、MDH-40シリーズの中空軸は、加工上の都合により両側から中空部を加工する「トンボ加工」を採用しています。そのため、加工面のつなぎ部分にわずかな段差が生じる場合がありますが、製品仕様上の正常な状態です。
中空軸内にシャフト、配線、配管などを通す場合は、この段差を考慮し、図面に記載された中空径に対して十分に余裕を持った外径のものをご使用ください。
外径や公差についてご不明な点がある場合は、事前にお問い合わせください。
エンコーダの種類はインクリメンタルですか?アブソリュートですか?
どちらも用意しています。型式末尾「E」はインクリメンタル、「B」はアブソリュートを示します。
回転軸精度はどのくらいでしょうか?
μDDモータの回転軸精度は、標準仕様で面振れ・芯振れともに最大20μm程度となります。
より高い回転精度が必要な用途には、高精度オプション品として5μmとした仕様もご用意しています。
なお、高精度オプションについては、製品製造後に追加工を行い、回転精度を調整しています。そのため、特に芯振れについては、製品形状や測定箇所によって追加工による調整が可能な箇所と、対応が難しい箇所があります。
また、すべての箇所に対して一律に公差を設定できるものではありません。実際の装置では、モータ単体の回転精度だけでなく、取付面精度、負荷側部品の加工精度、締結方法などによっても最終的な芯振れ量が変化します。
そのため、高い回転精度が要求される場合には、実際の負荷を取り付けた状態での芯出し・調整を含めた構成をご提案する場合があります。
画像検査、精密位置決め、回転テーブルなど、回転軸精度が装置性能に大きく影響する用途については、要求精度や使用条件、負荷構成を確認のうえ、最適な仕様をご提案いたします。
回転軸に位置決めピンの追加カスタムは可能でしょうか?
可能です。ご希望の配置とサイズをお知らせください。
分解能を下げることで、回転数はどの程度まで上がりますか?
エンコーダの分解能を下げることで、エンコーダの応答周波数に起因する回転数制限を緩和できる場合があります。
ただし、μDDモータの最大回転数はエンコーダ分解能だけで決まるものではなく、主にエンコーダの最大応答周波数、モータの逆起電圧、サーボアンプの電源電圧・キャリア周波数および制御性能などによって決まります。
シリーズごとの回転数の目安は以下の通りです。
【インクリメンタルエンコーダ】
MD-20:4,480パルス/rev→約4,000rpm
MD-30:13,500パルス/rev→約1,700rpm
MD-40:324,000パルス/rev→約1,500rpm
MD-70:1,296,000パルス/rev→約550rpm
インクリメンタルエンコーダでは、回転数が高くなるほど単位時間あたりの出力パルス数が増加します。そのため、高分解能になるほどエンコーダや受信回路の応答周波数上限の影響を受けやすくなります。
【アブソリュートエンコーダ】
MD-20:18bit→約4,000rpm
MD-30:19bit→約3,000rpm
MD-40:20bit→約3,000rpm
MD-70:21bit→約3,000rpm
MD-100/MSシリーズ:21bit→最大約3,000rpm
アブソリュートエンコーダはシリアル通信によって位置情報を伝送するため、インクリメンタルエンコーダのように分解能に比例してパルス出力周波数が増加する方式とは異なります。
そのため、高分解能であってもパルス出力周波数による制約を受けにくく、比較的高い回転数まで対応可能です。ただし、通信周期やエンコーダ内部の処理速度などによる上限はあります。
上記はあくまで実力値を含む目安であり、すべての使用条件で保証される回転数ではありません。実際の最高回転数や連続運転可能範囲は、必要トルク、電源電圧、アンプ仕様、負荷イナーシャなどによって変化します。
また、エンコーダの応答可能範囲を超えて回転させた場合、位置情報を正常に追従できなくなり、ロータの磁極位置と通電位相にずれが生じることで、出力トルクが低下する場合があります。 状態によっては、磁極位置を再認識させるためにサーボOFF/ONなどの再初期化が必要となります。
高回転での使用をご検討の場合は、単純にエンコーダ分解能を下げるだけではなく、必要回転数と必要トルクの両方からモータ・エンコーダ・サーボアンプを選定することが重要です。 ご希望の回転数、トルク、運転パターンをご提示いただければ、最適な構成をご提案いたします。
減速機付きのμDDモータはありますか?
MD-20、MD-40、MD-70シリーズについて、減速比3:1および9:1の減速機付き仕様をラインナップしています。
減速機には遊星歯車機構を採用しており、あえて低い減速比とすることで、トルクを増幅しながらもバックドライバビリティを確保しやすい構成としています。(バックドライバビリティとは)
「ダイレクトドライブでは少しトルクが不足するものの、高減速比の減速機までは必要ない」といった用途を想定しており、特にロボット関節など、外力に対する応答性や力制御を重視する用途に適しています。
一方で、遊星歯車減速機を使用するため、機構上バックラッシが存在します。そのため、μDDモータ単体のような高精度な位置決めを最優先する用途には適していません。
主に以下のような用途に適しています。
・押し当て動作
・力制御・トルク制御
・ロボット関節
・バックドライブ性が求められる機構
サンプル機の貸出にも対応しております。減速比や必要トルク、使用条件に応じて最適な構成をご提案いたしますので、詳しくはお問い合わせください。
製品ページはこちら
供給電源が48 VのモータをMC-200で駆動する場合、24 V電源を使用して駆動するとモータスペックはどうなりますか?
48V仕様のμDDモータをMC-200に接続し、電源電圧24Vで駆動することは可能ですが、瞬時最大トルクが低下します。
モータの発生トルクは基本的に巻線に流れる電流に比例します。そのため、電源電圧を48Vから24Vへ下げた場合でも、単純にトルクが半分になるわけではありません。
一方、モータ回転時には回転数に比例した逆起電圧が発生します。電源電圧を24Vにすると、48V駆動時と比較してサーボアンプがモータへ印加できる電圧の余裕が小さくなるため、必要な電流を十分に流せない領域が生じます。その結果、特に瞬時最大トルクに影響が現れます。
24V電源でMC-200を使用した場合の瞬時最大トルクの目安は、以下の通りです。
MD20、MD30シリーズは大きく変わりません。
MD40シリーズ:瞬時最大トルクカタログ値より10%減
MD60シリーズ:瞬時最大トルクカタログ値より12%減
MD70シリーズ:瞬時最大トルクカタログ値より20%減
MD100シリーズ:瞬時最大トルクカタログ値より50%減
特にモータサイズが大きくなると、24V駆動時には電圧余裕の影響を受けやすくなります。
なお、実際に使用可能なトルクは、回転数、運転パターン、負荷条件、加減速時間などによっても変化します。 特に高回転域では逆起電圧の影響が大きくなるため、24V駆動では48V駆動時よりもトルク低下が顕著になる場合があります。
24V電源での使用をご検討の場合は、必要回転数と必要トルクをご提示いただければ、実際の使用領域を確認したうえで最適なモータをご提案いたします。
MDH-6018を24 V電源を使用して駆動するとモータスペックはどうなりますか?
MDH-6018を24V電源で駆動した場合、主に瞬時最大トルクが低下します。
24V駆動時のモータ性能の目安は以下の通りです。
回転数:300rpm
定格トルク:0.77N・m
※カタログ値から大きな変化はありません。
瞬時最大トルク:2.4~2.5N・m
※カタログ値に対して約12%低下します。
モータの発生トルクは基本的に巻線に流れる電流に比例します。そのため、24V駆動であっても、定格運転領域では必要な電流を確保できるため、定格トルク0.77N・mは維持可能です。
一方、瞬時最大トルクを発生させる際には、短時間により大きな電流をモータへ供給する必要があります。電源電圧を24Vとした場合、48V駆動時と比較してアンプがモータへ印加できる電圧の余裕が小さくなるため、瞬時最大電流を十分に確保できない領域が生じます。
その結果、定格トルクへの影響は小さいものの、瞬時最大トルクは2.4~2.5N・m程度となり、カタログ値から約12%低下します。
また、モータ回転時には回転数に比例して逆起電圧が発生するため、高回転になるほど電源電圧による制約を受けやすくなります。
MDH-6018を24V電源でご使用になる場合は、必要な回転数、加減速時間、負荷イナーシャ、ピークトルクなどをご確認いただき、実際の運転条件に対して十分なトルク余裕を確保することを推奨いたします。
ノイズの対策方法を教えてください。
ノイズ対策では、ノイズの発生源・伝搬経路・影響を受ける機器を切り分けたうえで対策することが重要です。
基本的な対策として、まずFG(フレームグランド)を適切に接続し、モータ、サーボアンプ、装置筐体間の接地インピーダンスをできるだけ低くしてください。FG線は可能な限り短く配線し、高周波ノイズを確実に接地側へ逃がせる構成とすることが重要です。
一方で、複数箇所で不適切に接地すると、アースループによって電位差が生じ、かえってノイズ電流が流れる場合があります。 装置全体の接地構成を確認し、サーボアンプメーカーが推奨する接地方法に従って配線してください。
また、モータ動力線とエンコーダ線、通信線、I/O信号線などの弱電系配線は可能な限り分離し、並行配線を避けることも有効です。やむを得ず交差させる場合は、直交させることで誘導ノイズの影響を低減できます。
ノイズの伝搬経路によっては、フェライトコアをケーブルへ取り付けることで高周波成分を減衰させる方法も有効です。モータ線、エンコーダ線、電源線など、ノイズが流れている経路を確認したうえで適用することで、より効果的な対策が可能です。
主な確認項目は以下となります。
・FG線を適切に接続し、できるだけ短く低インピーダンスで接地する
・アースループが形成されていないか確認する
・モータ動力線とエンコーダ・通信・I/O配線を分離する
・シールドケーブルを適切に処理する
・必要に応じてフェライトコアやノイズフィルタを使用する
・モータ、アンプ、装置筐体間の電位差や接地状態を確認する
ノイズの原因は、装置の配線構成、サーボアンプ、電源、周辺機器などによって異なります。そのため、問題が発生した場合は、ノイズの周波数、発生タイミング、FG間電圧、エンコーダ信号や通信への影響などを確認しながら、発生源と伝搬経路を切り分けて対策することを推奨します。
サーボドライバについて
電源の容量はどの程度必要でしょうか?
電源容量は、基本的にはモータの定格電流と使用する電源電圧を基準に、実際の負荷条件や運転パターンを考慮して余裕を持って選定してください。
μDDモータの瞬時最大電流は、加速時や高トルク出力時に短時間使用することを想定しており、連続して流し続ける電流ではありません。そのため、通常の電源選定では瞬時最大電流だけを基準にするのではなく、定格電流をベースとして必要容量を算出し、加減速頻度やピークトルクの使用率に応じて余裕を持たせる考え方を推奨しています。
例えば、MDH-4018の場合、定格電流は2.3Armsです。これをピーク値に換算すると、
2.3Arms × √2 ≒ 3.25Apeak
となります。
48V電源で使用する場合、
3.25A × 48V ≒ 156W
となるため、電源容量の目安としては200~300W程度を確保することで、一般的な運転条件では十分な余裕を持たせることができます。
ただし、この計算値はあくまで電源選定の簡易的な目安です。実際に必要となる電源容量は、モータの回転数、負荷トルク、加減速時間、運転デューティ、瞬時最大トルクを使用する頻度などによって変化します。
特に、急加減速を繰り返す用途や瞬時最大トルクを頻繁に使用する用途では、平均的な電源容量だけでなく、電源の瞬時電流供給能力やピーク容量についても考慮する必要があります。
そのため、電源容量を選定する際は、定格運転時の必要容量を基準としながら、ピークトルクの使用頻度や加減速条件を含めて余裕を持った容量を選定することを推奨します。
ご使用になるモータ、電源電圧、回転数、トルク、運転パターンをご提示いただければ、使用条件に応じた電源容量をご提案いたします。
ドライバへの指令通信はどのように行うことができますか?
I/Oポートからのパルス指令やアナログ電流指令、USB通信、SPI通信、EtherCAT通信が利用可能です。ご希望の通信方法をご選定ください。
なお、USB通信は全機種が対応しておりますがそのほかの通信方法は機種によって対応しているものが違います。
製品仕様書もしくはお問い合わせよりご確認ください。
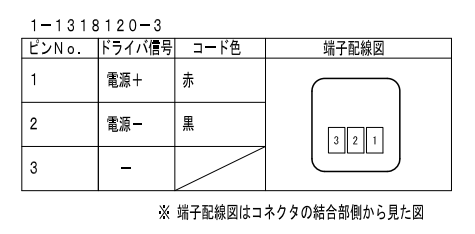
CN1(電源)コネクタのピン配置を教えてください。
相手コネクタとの結合側から見て左から以下の配置となっております。
図面についてはダウンロードページに格納しております。
PVCC:主電源/制御電源入力
PG:0V電源入力
FG:フレームグラウンド
エンコーダ信号を取得することは可能ですか?モータに付いているエンコーダはインクリメンタルです。
弊社ドライバMCシリーズでは2つの取得方法がございます。
①USB接続にて読み取る方法
無料アプリケーション「MTLParam」を用いてPC上に表示可能です。
コマンド$Eから返信まで20〜50msecの遅延がございます。
②ドライバCN4出力(pin23~28)からABZ相信号を取得できます。
こちらはドライバ内部で信号を分岐しているため低遅延でエンコーダ信号を取得可能です。なお、出力されるパルスは4逓倍される前の値が出力されます。
アブソリュートタイプのモータをMC-200-7220Aと接続したときのドライバからの位置情報の出力について教えてください。
CN4の27・28 pinからRS-422差動でASCIIまたはバイナリ形式を出力します。
出力形式はMTLParam上、Parameterより変更ください。
#316 エンコーダ位置出力モード
ASCIIコード:0
バイナリーコード:1
本パラメーターは転送→保存後に電源OFF/ONで有効となります。
μDDモータ+MC-200の消費電流はいくつでしょうか?
モータ電流は型式・使用条件によって変わっていきます。
消費電流は主に下記要素が関係します。
① モータ ②エンコーダ ③CPU ④その他(I/Oなどの周辺)
例)主電源48Vのとき、
・サーボOFF時の消費電流は、エンコーダ+CPU+その他=おおよそ150~250mArms程度です
・サーボON時の主要消費電流は、サーボOFF時の電流+モータ駆動電流です。
モータ駆動電流が3Armsのとき、
3Arms×+0.3Arms = 3.3Arms 程度の消費電流となります。
ドライバ単体では動作に使用しているI/Oポートによっても異なりますが、
おおよそ200~400mArms程度です。
MC-200-7220AのCN4にあるI/F用電源の消費電流はどれくらいでしょうか。
50~100 mA程度です。
ドライバの上位から非常停止信号をドライバに対して与えたいとき、どの入力を利用するのが推奨されますか。
DINに非常停止/減速停止を設定し、入力する方法が推奨されます。
・非常停止:ドライバ内部でモータの動力線を物理的に切り離す (アラーム出力)
・減速停止:速度制御に切り替えて、速度ゼロ指令を与える
⇒#109内部指令減速度のパラメータに依存して減速停止します。(サーボはON状態)
モータをサーボOFF時に手動でも動かしたい。そのとき、エンコーダは手動で回した分も読み取り、PCに移動量を表示させることはできますか?
ダイレクトドライブモータなのでサーボオフ時は手動で軸を回転させることができます。
その際に通電させていればドライバを通じてエンコーダの値を出力させることができます。
制御盤内のドライバの設置環境において注意点はありますか?
温度上昇を避け、冷却ファンを設置してください。CN1は下側に向けて設置することを推奨します。
1台設置の場合、側面は10mm以上、電源ケーブル側は30mm以上、7seg側は40mm以上壁面から離れていることが推奨されます。
複数台設置の場合ドライバ同士は5mm以上離して設置してください。
また、7seg側は100mm以上離れていることが望ましいです。
モータにかかっている力の計測はどのようにするのでしょうか?
モータの実効電流値をフィードバックすることで可能です。
それにモータのトルク定数をかけるとトルク値へ変換できます。
MC-200-7220:USB経由
MC-200-7220A:USB経由、CN4 アナログモニタ出力
(2.5V±2.5Vで出力。スケールはパラメータ#315で変更)
MC-200-7220D:USB経由、SPI通信経由(IEEE754単精度)
原点復帰の手順について教えてください。
ここでは、モータエンコーダのZ相(原点信号)を利用した方法についてご紹介いたします。
①MC-200の外部接続コネクタCN4のpin8~pin11のいずれかに原点復帰用パルスを入力します。(例えば、pin8のDIN1を利用することにします)
②MTLParam上で、
「#100 動作モード」の設定値を「30」に変更
「#101 上位インターフェース設定」の設定値を「1」に変更
「#102 原点復帰動作モード」の設定をCW方向に原点復帰する場合は「1」、CCW方向に原点復帰する場合は「10001」に変更
「#107 原点復帰速度」を任意の数値に変更する
「#304 外部入力DIN1モード選択」の設定値を「3」に変更もしくは、ドロップダウンリストから「HOME:原点復帰」→確定→転送を実行してください。 ※本パラメータは保存後、電源OFF/ONで有効です。
③サーボONの状態で、CN4のpin8へパルスを入力してください。(アクティブLow、50ms以上)
④「#102 原点復帰動作モード」「#107 原点復帰速度」に応じてモータが回転し、Z相を検出すると停止、カウントクリアします。
MC-200CのCN4の詳細な電気的仕様を知りたいです。
詳細は製品仕様書「MC-200C-6018□」の16ページ目をご参照ください。
・各ピン(SVON~SPICLK)は5VでCMOSとなります。
・D5VとD3R3Vは上位電源電圧用で入力などは不要です。
仕様書はダウンロドーページに掲載されております。
ドライブ能力につきましては
IoH(mA)= -5mA (1端子あたり)
IoL(mA)= 5mA (1端子あたり)
※保証する数値ではありません
CN4のコマンド入力はシンク入力、ソース入力のどちらでしょうか? また、何Vの信号を入力すれば良いでしょうか?
ドライバ側から見た場合は「吐き出し」 → 「ソース」
外部装置側から見た場合は「吸い込み」 → 「シンク」
・D5VとD3R3Vは上位電源電圧用で入力などは不要です。
となります。
Pin.5「IF+V」にVCCをご接続頂き、Pin.6~11の接続状態を下記のように切替えて頂くことにより、 コマンドのON/OFFを切替えることが可能です。
Pin.5「IF+V」にご接続頂くVCC範囲は、5~24Vになります。
・Pin.6~11 = オープン(非接続) : 非アクティブ(OFF)
・Pin.6~11 = GND接続 : アクティブ(ON)
MTLドライバの仕様について
USB通信を利用して、位置や速度を指令することは可能ですか?
可能です。USB経由でコマンド制御ができます。
USB通信を利用して、モータの電流値を取得することは可能でしょうか?
可能です。$Ecurまたは$Gコマンドで取得できます。
MC-200-7220Aを使用していますが、上位PLCから指令を与えるときの設定方法を教えてください。(位置制御)
パラメータ#100を30、#101を1に設定後、保存後に電源を再投入すると有効になります。
MC-200-7220Aを使用していますが、上位PLCから位置指令パルスの方式を教えてください。
パラメータ#300にてPLS/DIR、CW/CCW、2相90°位相差のいずれかを設定してください。
MC-200-7220Aに入力可能なパルス信号の最大周波数は何Hzでしょうか?
単相2.5 MHzです。
ファームウェアアップデートに失敗した。
ファームウェアアップデート資料をご参照ください。
資料はこちら
7セグ表示「2」点滅:エンコーダエラーアラームが発生する。
エンコーダ線が外れている可能性があります。配線を点検してください。
7セグ表示「5」点滅:サーボONにすると、速度超過アラームが発生する。
初期設定のエンコーダ分解能が異なっている可能性が高いです。
ソフト画面左上の「COM」より「Model設定画面移行」にチェック頂き、モータ型式と分解能とエンコーダ種類をご確認ください。
画面中央部の「型式」がモータ本体銘板と相違ないかご確認ください。
「MTLParam アプリケーションマニュアル_ver2.0」の6ページ目に初期設定の記述がございますのでご参照ください。
7セグ表示「6」点滅:過電流エラーアラームが発生する。
ドライバ出力電流が、瞬時最大か定格電流以上出力されております。
ご使用の負荷と動作がモータに対して大きいことが考えられます。
負荷や動作の再設定、取付精度の確認及び、モータ・ドライバの変更(容量アップ)をご検討ください。
7セグ表示「7」点滅:位置偏差過大アラームが発生する。
パラメータNo.406の値やゲインを確認してください。
7セグ表示「A」点滅:低電圧エラーアラームが発生する。
電源容量不足の可能性が高いです。容量をご確認ください。
7セグ表示「D」点滅:電子サーマルアラームが発生する。
ドライバ出力電流が、パラメータNo.401~405の値以上以上出力されております。
ご使用の負荷と動作がモータに対して大きいことが考えられます。
初期値は70~80%にて設定しておりますが、動作サイクルや冷却環境によっては拡大可能です。
ただしモータ損傷に大きくかかわりますので、変更前に一度ご相談ください。
7セグ表示「3」:カウンタオーバーフローが発生する。
カウントの累積値が±32bit(±2,147,483,647パルス)範囲以上となっております。
カウンタリセットにて復帰可能です。
速度制御モードにすると本アラームは発生しません。
MTLParamについて
COMが認識されません。
対応OSはWindows 10です。COMポート番号やボーレートの変更を試し、USBケーブル長も確認してください。
USBドライバのインストールはどのように行えばいいですか?
セキュリティソフトなどの関係でドライバのインストールが必要となる場合があります。下記サイトをご参照ください。
「FTDI ドライバインストールサイト」
アクセスできない場合はFTDI社にお問い合わせいただくか、弊社にお問い合わせください。
参考「FTDIのUSBシリアル変換器のドライバのインストール法」
モータ型式の「K」とは何ですか?
1,000を意味します。例:108KE=108,000パルス。
MODEL設定画面のエンコーダ値は4逓倍後を入力するのでしょうか?
4逓倍前の分解能を入力します。例:108KEのモータを接続する場合 → 108,000パルス。
グラフの波形サンプリング時間の推奨を教えてください。
50~100msです。
「status」や「program」など不必要な項目は閉じてご利用ください。速く設定し過ぎると、実時間と異なる場合がございますのでご注意ください。
電流制御ループのゲイン調整を行いたいのですが、推奨される方法はありますか?
CN4のアナログモニタを用いて実効電流値を確認し、比例ゲインと積分ゲインを調整してください。
CONTROLでサーボON状態なのにHOMEボタンやPOSITIONボタンを押してもモータが動きません。何が問題でしょうか。
・制御方法が内部指令、位置制御に設定されているかご確認ください。
・指令御エラーが出る場合、モータMODEL設定が異なっており場合がございますので、アプリ画面上部「COM」より再度「MODEL設定画面移行」にて型式設定をお願い致します。
解決しない場合は恐れ入りますがお問い合わせください。
購入方法について
最小ロットと納期はどのくらいですか?
1台からの販売が可能です。
受注生産品となりますので通常、受注後2か月ほどかかりますが、在庫がある場合もございますのでお問い合わせください。
購入方法を教えてください。
μDDモータを購入するには以下の2つの方法があります。
1.掛け払い
まずはお問い合わせフォームよりメールにてお見積もりの依頼をお送りください。営業担当者より折り返し回答させていただきます。
2.代理店から
各地域により代理店が異なります。サポートを含めた対応をさせていただきます。
詳細はお問い合わせフォームよりお問い合わせください。
サポート・デモについて
お試し期間はありますか?
営業サンプル品のお貸出しに対応しております。
期間は3週間となっております。
機種・分解能によっては即時のお貸出ができない可能性がございます。代替提案も可能ですのでご相談ください。
製品仕様書や取扱説明書を入手したいです。
機種ごとに仕様書をご用意しております。ダウンロードページもしくはお問い合わせフォームよりご依頼ください。
μDDモータを組込んだ装置を海外へ輸出したいが、該非判定書は発行可能でしょうか。
海外輸出には非該当証明書が必要です。発行には1週間ほどかかりますので余裕を持ってご依頼ください。
CEマーク対応品はありますか?
CEマーク対応機種の取り扱いがございます。
自己宣言書は発行可能ですのでご希望の場合はお問い合わせください。
μDDモータの実機動作を見たいのですが、実演していただくことは可能でしょうか。
弊社技術開発センターにて実演が可能です。
もしくは、弊社営業マンが訪問しての実演も可能です。
海外での現地サポートは対応していただけますか?
現地サポートには対応しておりません。
故障が疑われる場合は製品単品を弊社に送付ください。
有償になりますが、故障調査させていただきます。
他社コラボレーションについて
三菱電機 MELSERVO(J4/J5)
三菱電機アンプとの接続は可能でしょうか?
三菱電機アンプJ4,J5シリーズに弊社DDモータインクリメンタルタイプが接続可能です。
対応型式についてはコラボレーションカタログをご覧ください。
AC200Vの「MR-J4-〇〇A」「MR-J4-〇〇B」との接続は可能でしょうか?
電源電圧AC200V対応アンプにも接続可能です。
ただしMD-20シリーズは耐圧の関係で接続不可能となっております。あらかじめご了承ください。
今使用中の「MR-J4-〇〇A」「MR-J4-〇〇B」をμDDモータに接続できますか?
弊社のDDモータと接続可能なJ4アンプは特注品となるため、カタログ品をご利用の場合は接続できません。
型式名についてはコラボレーションカタログをご覧ください。
CC-Link IE対応アンプをμDDモータに接続できますか?
接続できません。SSC-NETⅢ対応アンプのみコラボ可能です。
μDDモータとJ4アンプとの接続コネクタケーブルは購入できますか?
可能です。変換コネクタケーブルは弊社にてお取り扱いしております。
コラボ用のJ4アンプの製品仕様書はありますか?
恐れ入りますが、弊社にて三菱電機アンプ自体の取り扱いはございません。
三菱電機製品の販売店に直接お問い合わせください。
mmdファイル、mmd2ファイルを入手したいです。
ダウンロードページにてご提供しております。掲載のないファイルについては弊社から個別にご提供いたしますのでお問い合わせください。
どのようにモータとアンプを購入すればよいでしょうか?
モータおよび変換ケーブルは弊社へ、アンプは販売店にお問い合わせください。
トラブル時にはどのようにしたらよいでしょうか?
一次診断を行い、問題がモータ側なら弊社へ、アンプ側ならメーカーにご相談ください。
アンプ容量を落としての使用は可能でしょうか?
可能ですが、出力特性が変化しますので事前にご相談ください。
推奨イナーシャ比はありますか?
基本は50倍です。チューニングによりそれ以上も可能です。
パナソニックMINAS
パナソニックアンプとの接続は可能でしょうか?
可能です。コラボレーションカタログをご参照ください。
AC200Vの「A6L」との接続は可能でしょうか?
接続可能です。ただし、MD13、MD20シリーズは不可です。
今使用中のMINASアンプをμDDモータに接続できますか?
アンプ型式によります。コラボレーションカタログにてご確認いただくか、お問い合わせください。
μDDモータとMINASアンプとの接続コネクタケーブルは購入できますか?
購入可能です。変換コネクタケーブルをご用意しています。
アブソリュートエンコーダのμDDモータとの接続は可能でしょうか?
可能です。変換基板ボックス「MFC-10P」が必要になります。
EtherCAT対応アンプをμDDモータに接続できますか?
A6BLにて接続可能です。
どのようにモータとアンプを購入すればよいでしょうか?
モータおよびコネクタケーブルについては弊社、アンプについてはパナソニック製品販売店にお問い合わせください。
トラブル時にはどのようにしたらよいでしょうか?
一次診断を行い、モータに起因する場合は弊社へ、アンプに起因する場合はメーカーへご相談ください。
カスタマイズについて
カスタマイズをお願いしたいのですが、対応いただけますか?
ご要望の仕様を弊社までお問い合わせください。内容によって対応の可否を検討させていただきます。可能な場合は製作費用、納期、仕様書の取り交わしを進めます。
<主なカスタム例>
■エンコーダ分解能変更
■中空軸内タップ加工
■低発塵仕様
■中空軸拡大
■ケーブル長・コネクタ変更
■モータケースフランジレス構造
■出力軸構造変更(ピニオンギヤ化、位置決めピン追加、ローレット加工、アルミアルマイト化など)
カスタム事例ページ
ブレーキ付きのμDDモータはありますか?
現時点ではご用意がなく開発中です。詳細はお問い合わせください。
マスタースレーブについて
マスタースレーブとは何ですか?
遠隔操作に最適なシステムです。現在ではリーダフォロワーという呼称が推奨されています。詳細は下記のページで紹介しています。
マスタースレーブとは


